Équipe et partenaires

Le projet Titanbot repose sur un consortium de six partenaires majeurs couvrant l'ensemble de la chaîne de valeur et de production.

Coordination et Laboratoires de Recherche

Le projet est porté et coordonné scientifiques par le CNRS à travers deux laboratoires de pointe :

robots parallèles à câbles

Coordinateur du projet : Stéphane Caro (Directeur de recherche CNRS).

Membres de l’équipe : Aditya Kapilavai, Sophie Rousseau, Mikael Arslan, Vincent Febrer, Arnaud Merrien, Christine Chevallereau, Philippe Wenger.

robots parallèles à câbles

Membres de l’équipe : Suranjana Bose, Wenlin Zhang, Marc Gouttefarde

Utilisateurs Finaux : Cas d'usage industriels

Les partenaires industriels intègrent les besoins du terrain et évaluent les prototypes en conditions réelles :

robots parallèles à câbles

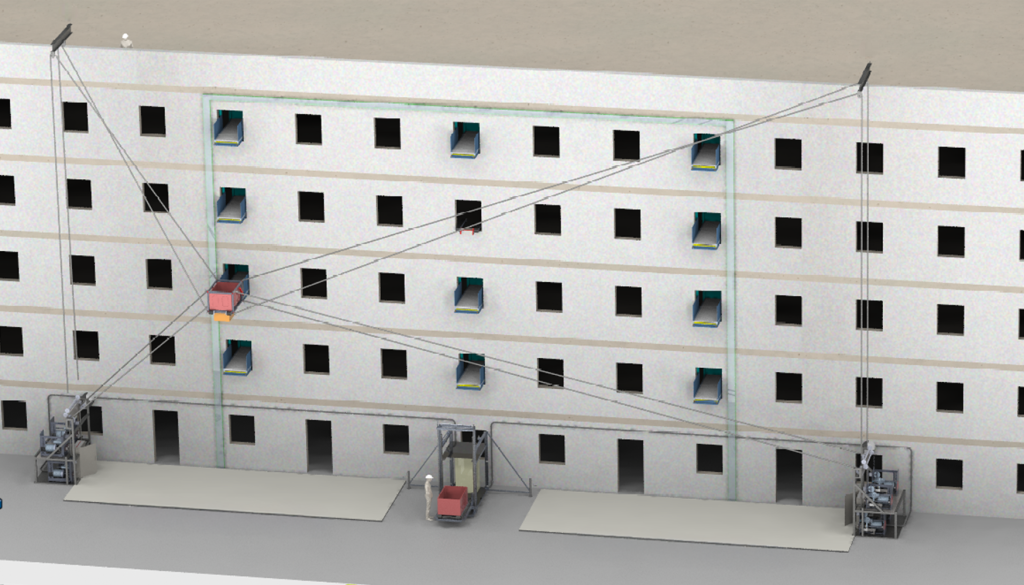
Cas d’usage : Transport de matériaux et livraison de charges le long des façades de bâtiments en construction.

Contact / Référent : Christian Roda (Préventeur Pôle).

robots parallèles à câbles

Cas d’usage : Inspection et contrôle radiologique automatisé des surfaces lors du démantèlement d’installations nucléaires.

Contacts / Référents : Jean-François Thro (Responsable technique R&D), Stéphane Dogny.

Pour en savoir plus

Évaluation Technologique et Intégration

robots parallèles à câbles

Rôle : Évaluation des technologies et développement des démonstrateurs.

Membres de l’équipe : Tahir Rasheed, Sylvain Le Queffelec, Guy Caverot, Viktor Vavra.

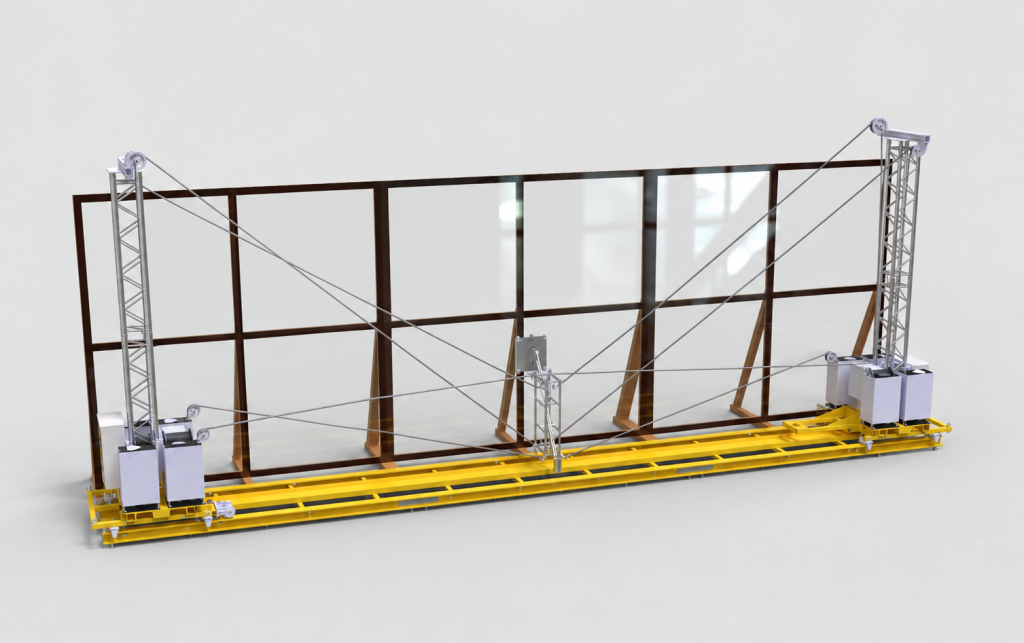
Rôle : Intégrateur technologique chargé de l’ingénierie, du design mécanique et de la préparation à l’industrialisation des prototypes.

Membres de l’équipe : Frédéric Le Hent, Nicolas Levaux.

Rôle : Évaluation technologique, travaux sur la normalisation et contribution à la sécurité des opérateurs.

Membres de l’équipe : Sylvain Acoulon, Collin Louison, Romane Fuvelle.

Partenaires Collaboratifs & Contributeurs

Le consortium s'appuie également sur des collaborations spécialisées :

robots parallèles à câbles

Contact / Référent : Nicolò Pedemonte

robots parallèles à câbles

Contacts / Référents : Julien Cau (Illustrations et support)

Pour en savoir plus

Soutien et Financement

Le projet Titanbot (ANR-23-DMRO-0020) bénéficie d'un financement global attribué dans le cadre de la phase 1 de l'appel à projets Défi Transfert Robotique 2023 :

robots parallèles à câbles

Soutien de l’État via France 2030.

robots parallèles à câbles

Opéré par : L’ANR (Agence Nationale de la Recherche).

robots parallèles à câbles

Avec le soutien additionnel de : Bpifrance ainsi que des infrastructures de recherche ROBOTEX 2.0 (ANR-10-EQPX-44-01) et TIRREX (ANR-21-ESRE-0015).