Robots

parallèles

à câbles

au service de l’industrie

Du laboratoire au terrain, TITANBOT développe de nouvelles solutions robotiques pour répondre aux enjeux de l’industrie. Le projet vise à transférer les avancées scientifiques sur les robots parallèles à câbles vers des applications concrètes dans les secteurs de la construction et du nucléaire, avec un objectif central : améliorer la productivité, la sécurité et les conditions de travail.

Les robots parallèles à câbles offrent une combinaison unique : grandes capacités de charge, vastes espaces de travail et simplicité mécanique. TITANBOT travaille à lever leurs principaux verrous — précision, facilité de déploiement, sécurité et accessibilité — pour les rendre utilisables directement sur le terrain, y compris par des opérateurs non spécialistes de la robotique.
TITANBOT
en quelques chiffres

0 mois

de durée pour la phase 1 du projet, consacrée à l’évaluation et à la maturation des technologies.

0 partenaires

réunis autour du CNRS, couvrant l’ensemble de la chaîne, de la recherche aux utilisateurs industriels et à l’intégration technologique.

0 cas d'usage

Construction & nucléaire, avec des applications développées avec VINCI Energies et Orano DS.

0 Kg

de charge utile visée pour le robot destiné aux chantiers de construction, avec un espace de travail pouvant atteindre à terme 40 × 30 m.

Deux applications,

un même objectif

Deux applications,

un même objectif

Construire autrement

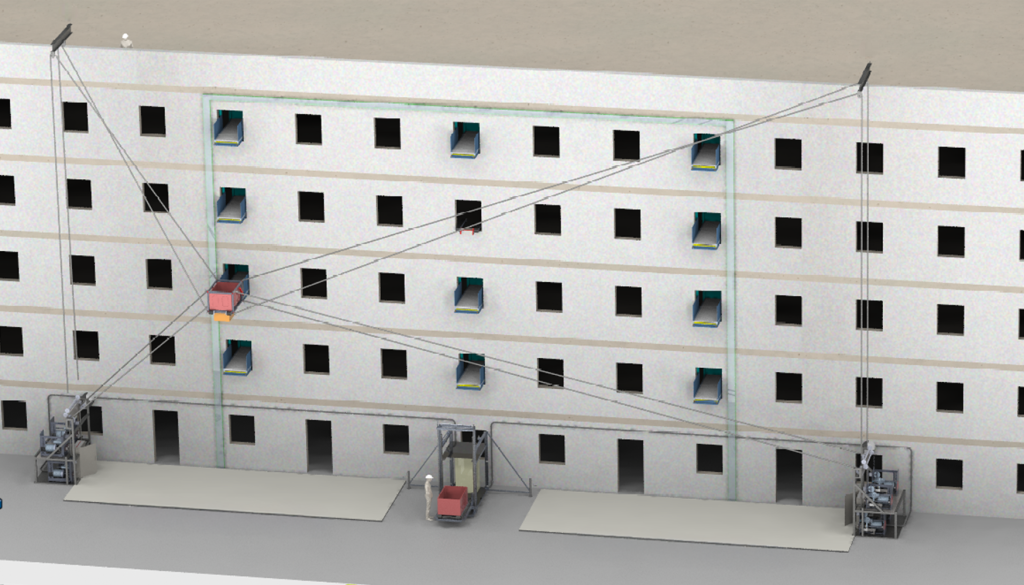
Sur les chantiers, TITANBOT développe avec VINCI Energies un robot parallèle à câbles capable de transporter des matériaux jusqu’à 100 kg le long de la façade d’un bâtiment.

Autonome et conçu pour fonctionner en coactivité avec les opérateurs, il doit permettre de limiter la manutention manuelle et de faciliter l’acheminement de matériel vers les étages.

Objectif : réduire la pénibilité et améliorer les conditions de travail sur les chantiers.

Inspecter à distance

Pour Orano DS, TITANBOT explore une solution robotisée destinée à l’inspection radiologique des installations nucléaires en cours de démantèlement.

Le robot permet de positionner avec précision un capteur sur les parois et plafonds afin de réaliser des mesures à distance.

Objectif : réduire l’exposition des intervenants aux environnements potentiellement dangereux et maîtriser les coûts d’intervention.

De la recherche à l’industrie

TITANBOT rassemble des expertises complémentaires pour faire progresser les robots parallèles à câbles vers des applications industrielles concrètes.

Le consortium associe :

Recherche et développement scientifique

Évaluation, maturation technologique et sécurité

Intégration
technologique

Besoins industriels et validation
des cas d’usage

Recherche et développement scientifique

Évaluation, maturation technologique
et sécurité

Intégration
technologique

Besoins industriels et validation
des cas d’usage

Le projet ambitionne de faire progresser les technologies d’un niveau de maturité TRL 3-4 à TRL 6-7, avant une seconde phase consacrée à l’industrialisation des prototypes et à l’exploration de nouveaux cas d’usage.

actualités

TITANBOT au salon Global Industrie 2026

TITANBOT a présenté ses travaux au Global Industrie 2026, rendez-vous majeur de l’innovation industrielle.

Développer des robots parallèles à câbles pour l’industrie avec le projet Titanbot

Les robots parallèles à câbles peuvent-ils être déployés dans l’industrie afin de réduire la pénibilité du travail humain ? Le projet Titanbot réunit six partenaires pour tester cette hypothèse et proposer des solutions applicables sur le terrain.

Publications scientifiques

Retrouvez les publications des équipes TITANBOT consacrées à la conception, la commande et l’analyse des robots parallèles à câbles.

Cette innovation soutenue par l’ANR, dans le cadre du Défi Transfert Robotique de France 2030.

Projet ANR-23-DMRO-0020

Financement ANR : 4,05 M€ pour la phase 1 du projet.

Budget : 5,91 M€